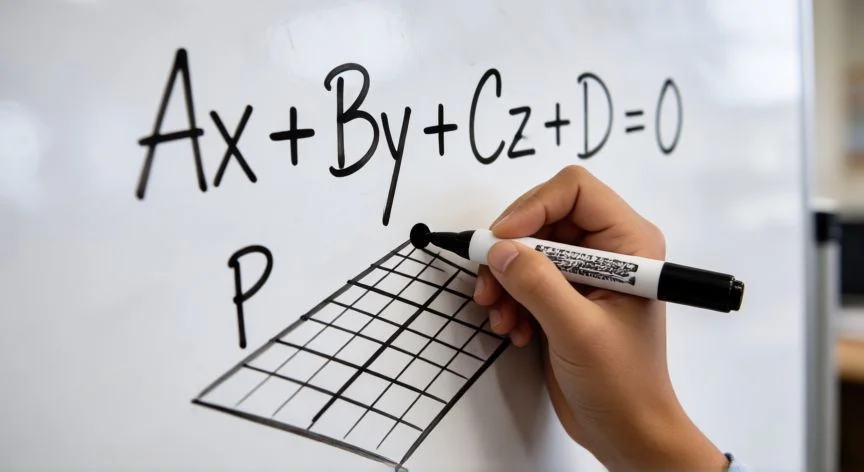

INICIO
educacion · matematicas
como hacer que un punto pertenezca a un plano, Ilustración de un plano en el espacio 3D con puntos sobre él y fuera de él
educacion ·#3761 ·Lectura 6 min. · Redactor: Cati Ariza

📐 Cómo hacer que un punto pertenezca a un plano

Respuesta corta
Verificado
Redactado por Humanos!

La condición de que el determinante 3×3 sea cero es, al mismo tiempo, la prueba de que un punto está en el plano y la prueba de que cuatro puntos son coplanarios. La pertenencia de un punto a un plano es, en el fondo, un

01

Cómo hacer que un punto pertenezca a un plano

Un plano, en geometría analítica, es una superficie plana sin bordes que se extiende infinitamente en todas direcciones. Piensa en él como una hoja de papel enorme que nunca termina. En el espacio tridimensional, ese objeto abstracto queda descrito por una única ecuación, y esa ecuación es la llave para resolver la pregunta clásica: ¿cómo hacer que un punto pertenezca a un plano?


La ecuación general del plano se escribe como:

  • Ax + By + Cz + D = 0

Aquí, A, B y C determinan la orientación del plano, mientras que D ajusta su posición dentro del espacio. Las incógnitas x, y, z son las coordenadas de cualquier punto del espacio tridimensional, de modo que esa simple ecuación permite escribir los infinitos puntos que existen sobre el plano.


De ahí surge la definición operativa: un punto pertenece a un plano si sus coordenadas cumplen la ecuación del plano. Si al reemplazar x, y, z por los valores del punto la igualdad se verifica, el punto está contenido en el plano; si no se cumple, está fuera. Esta sustitución es el método más rápido cuando dispones de la ecuación implícita, general o cartesiana.


El procedimiento se desglosa en cinco pasos encadenados:

PasoAcción
1Identificar la ecuación del plano, reconociendo los coeficientes A, B, C y D
2Identificar el punto, es decir, sus tres coordenadas x, y, z
3Sustituir los valores del punto en la ecuación del plano
4Resolver la operación aritmética resultante
5Comparar el resultado: si es 0, el punto pertenece; si es distinto de 0, no pertenece

Ejemplo positivo: con el plano x + y + z − 6 = 0 (A=1, B=1, C=1, D=−6) y el punto P=(1, 2, 3), la sustitución da 1 + 2 + 3 − 6 = 0. Como 6 − 6 = 0, el punto sí está contenido en el plano.


Ejemplo negativo: con el plano 2x + 3y − z + 5 = 0 (A=2, B=3, C=−1, D=5) y el mismo punto P=(1, 2, 3), la sustitución produce 2·1 + 3·2 − 3 + 5 = 10. Como 10 ≠ 0, el punto no pertenece a ese plano. El mismo punto que estaba en un plano queda fuera de otro: la pertenencia es siempre una relación entre un punto y un plano concreto, nunca una propiedad absoluta del punto.


Un tercer caso muestra cómo dos puntos se comportan de forma distinta frente a un mismo plano. Con el plano 3x − y + 2z − 4 = 0, para P=(2, 1, 1) se obtiene 6 − 1 + 2 − 4 = 3 (no pertenece), mientras que para Q=(1, 7, 4) se obtiene 3 − 7 + 8 − 4 = 0 (sí pertenece). Este tipo de ejercicios es el entrenamiento estándar para automatizar la comprobación.


La interpretación geométrica del resultado es tan importante como el cálculo. Cuando un punto satisface la ecuación, se encuentra exactamente sobre el plano; cuando no, se sitúa por encima o por debajo de la superficie. El signo del resultado indica en qué semiespacio está el punto respecto al plano, dato que se aprovecha en problemas de posición relativa y distancia punto-plano.

“Para generar puntos sobre un plano ya conocido: asigna valores a dos coordenadas en Ax + By + Cz + D = 0 y despeja la tercera. Cada elección produce un punto garantizado sobre el plano.”

Dato clave
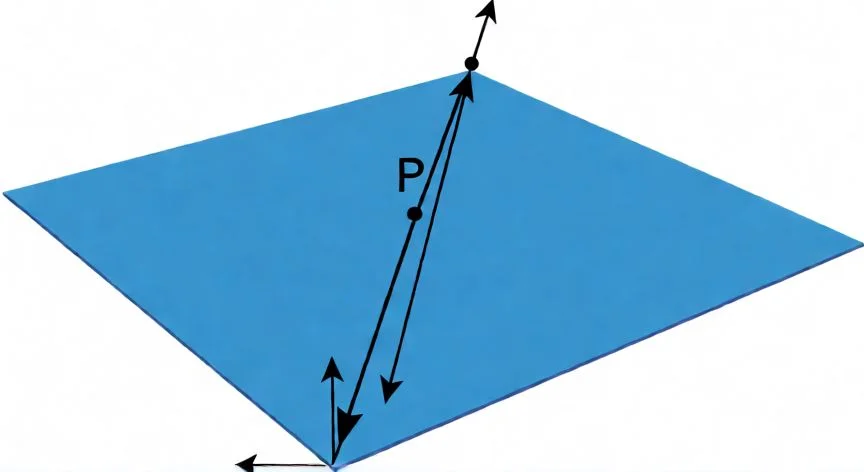
como hacer que un punto pertenezca a un plano, Diagrama del sistema diédrico con recta auxiliar y proyecciones del punto
Imagen

Diagrama del sistema diédrico con recta auxiliar y proyecciones del punto

02

Métodos algebraicos, geométricos y descriptivos para verificar la pertenencia punto-plano

Si el plano no se da en forma implícita sino en forma vectorial o paramétrica, el criterio cambia de técnica pero no de lógica. A partir de la ecuación vectorial, para que el punto pertenezca al plano hay que encontrar un único valor para cada parámetro que multiplica a los vectores directores; se plantea el sistema de ecuaciones y se comprueba que exista solución coherente para todos los parámetros a la vez.


En la ecuación paramétrica, el plano se escribe como:

  • x = x₀ + r·u₁ + s·v₁
  • y = y₀ + r·u₂ + s·v₂
  • z = z₀ + r·u₃ + s·v₃

Introducir el punto y resolver el sistema correspondiente es el método general: si el sistema da valores consistentes de r y s que satisfacen las tres coordenadas, el punto está en el plano; si aparecen contradicciones, el punto está fuera.


La vía implícita es la más cómoda precisamente porque elimina los parámetros: basta sustituir el punto y ver si cumple la ecuación. Por ejemplo, con P=(1, 2, −1) y el plano π: 2x + y + 3z + 1 = 0, la sustitución da 2·1 + 2 + 3·(−1) + 1 = 0, que conduce a 2 ≠ 0; al no cumplirse, el punto no está incluido en el plano.


Para construir la ecuación implícita de un plano se necesita un punto y dos vectores linealmente independientes que pertenezcan a dicho plano. La ecuación se obtiene resolviendo el determinante formado por esos dos vectores directores, las variables x, y, z y las coordenadas del punto, igualando el resultado a cero. Es imprescindible que los dos vectores tengan direcciones distintas, condición que se cumple basta con que no sean paralelos.


La demostración arranca de las ecuaciones paramétricas del plano. Al pasar el término independiente al otro lado, se obtiene un sistema lineal en los parámetros; para que ese sistema tenga solución, el rango de la matriz asociada debe ser 2 (teorema de Rouché-Frobenius), lo que obliga a que el determinante 3×3 sea igual a cero. Resolviendo ese determinante aparece la ecuación general del plano.


Existe una vía directa cuando se conoce el vector normal del plano: las componentes X, Y, Z del vector normal coinciden con los coeficientes A, B, C de la ecuación implícita. Conocido el vector normal, solo falta hallar D sustituyendo las coordenadas del punto conocido. Así, para hacer que un punto pertenezca a un plano se fija la orientación con el vector normal y se ajusta D obligando a que la ecuación pase por ese punto.


Si se dispone de tres puntos y se quiere el plano que los contiene, se calculan dos vectores (por ejemplo AB y AC), se comprueba que no sean proporcionales, y se aplica la fórmula del determinante con cualquiera de los tres puntos. El plano resultante contiene a los tres por construcción.


Para generar puntos que pertenezcan a un plano conocido, el método es inverso: dar valores a dos coordenadas en la ecuación implícita y despejar la tercera, o dar valores a los parámetros r y s en la forma paramétrica. Cada elección produce una tercera coordenada que sitúa el punto sobre el plano.


En geometría descriptiva (sistema diédrico), la pertenencia se comprueba sin álgebra: se traza una recta auxiliar que pase por el punto y esté contenida en el plano. Se dibuja la proyección horizontal de la recta paralela a la traza horizontal del plano pasando por la proyección del punto; donde corte a la línea de tierra se levanta una perpendicular hasta la traza vertical; desde ese punto se traza una paralela a la línea de tierra (proyección vertical). Si la proyección vertical del punto cae sobre esa recta, el punto está contenido en el plano.


Las aplicaciones cotidianas son amplias: en arquitectura e ingeniería los planos representan techos, paredes y terrenos; en física describen trayectorias y superficies de contacto; en computación se usan en videojuegos y animaciones. Saber si un punto pertenece a un plano es una operación rutinaria en todos esos campos.


En la práctica, la estrategia más robusta es combinar criterios: sustituir en la ecuación implícita para verificación inmediata, plantear el sistema paramétrico cuando el plano viene en forma vectorial, y calcular el rango de vectores para decidir si varios puntos comparten un plano. Las tres rutas son equivalentes y sirven como comprobación cruzada.

Conclusión:

¿como hacer que un punto pertenezca a un plano?

Voy al grano: la idea central es elegante en su simplicidad: un punto está en un plano si sus coordenadas hacen cero la ecuación. No hay magia, hay sustitución. Lo que sí exige atención es elegir la forma correcta del plano según lo que te den en el enunciado, implícita, paramétrica o vectorial, porque cada una pide un camino distinto para llegar a la misma respuesta. Yo creo que dominar los cinco pasos de la sustitución y entender que la pertenencia es un problema de rango te da una comprensión sólida que se transfiere a arquitectura, física o modelado 3D sin esfuerzo. Es complicado dar una sola receta universal porque el contexto del problema manda, pero con las tres rutas (sustitución, sistema paramétrico y rango de vectores) tienes comprobación cruzada para no fallar en un examen ni en un proyecto real.

Fuentes: 1º Unprofesor.com, 2º Ieszaframagon.com, 3º Geometriaanalitica.info, 4º Mathepower.com, 5º Trazoide.com
IMAGEN1-AUTOR: Nexuscurioso | Licencia: Todos los derechos reservados | Url: ---
IMAGEN2-AUTOR: Nexuscurioso | Licencia: Todos los derechos reservados | Url: ---
Redacción: Cati Ariza · Actualizado en: 10/11/2026
Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta Valoración para Respuesta
4.6 / 5 · 58 valoraciones Valorar

¿Tienes algo que aportar? Envíanos tu respuesta